折弯机液压系统仿真,从零搭建到PLC自动运行,李工手把手教你! - 机荟多官网

主讲人:李工(液压系统仿真专家)
主办:北京机荟多电液科技有限公司
讲师简介
李工,北京机荟多电液科技有限公司资深技术专家,长期从事液压系统仿真与机电液一体化设计工作,在工程机械、锻压设备、液压系统集成等领域拥有丰富的实战经验。精通多款液压仿真软件,擅长将复杂的液压原理转化为可验证的仿真模型,致力于通过数字化手段帮助企业缩短产品开发周期、降低试错成本。本期课程为机荟多“液压产品营育”系列内容之一,旨在为行业工程师提供可落地的技术指导。
液压折弯机是金属加工行业的通用设备,其液压系统的设计直接决定设备的折弯精度与工作效率。传统开发流程中,工程师往往需要在硬件装配完成后才能验证系统设计的合理性,一旦出现逻辑错误或参数不匹配,返工成本极高。本文基于专业的液压仿真软件,从一张原理图出发,完整呈现系统建模、阀块集成、电气逻辑设计及动作仿真的全流程,为液压系统设计人员提供一套可复用的工程实践方法。
一、系统总体架构
本次仿真的对象为一台典型液压折弯机,其液压系统涵盖如下核心组成部分:
动力源单元:油箱、吸油过滤器、定量泵及传动组件
压力控制单元:先导式电磁溢流阀及远程调压阀
方向与速度控制单元:多位电磁换向阀、插装阀、节流阀
执行与补偿单元:双作用油缸、液控单向阀、蓄能器
回油与先导控制油路:统一汇集至油箱
在仿真环境中,我们将动力单元块置于左下角,中央区域集成多路阀组,执行机构布置于上方,形成"动力→控制→执行"的清晰流向,便于后续调试与参数观测。
二、动力单元搭建
1. 油箱与过滤器组件
从液压元件库中选择储槽作为油箱,依次放置定量泵和过滤器。过滤器通常自带单向阀,将三者通过"组装"模式组合为一个整体模块,既保证吸油管路清洁,又提高模型整洁度。
2. 机械传动连接
泵的旋转动力由外部电机提供,需添加传动轴和90°转向联轴器(快捷键 Ctrl+H 可旋转元件方向)。同时调用机械多用计监测输入扭矩,单位设置为 N·m,便于后续分析泵的负载特性。
3. 安全与压力控制
在泵出口处安装常开球阀作为系统总切断阀。随后布置先导式电磁溢流阀(选择"带外部先导"型号),为其配置一个常通电磁开关,并注意调整方向至正确机能位。溢流阀旁设置压力表,用于实时监测系统压力。
三、集成阀块设计
为减少管路错综复杂带来的压损和泄漏风险,将所有方向控制阀、节流阀、插装阀及先导油路整合为一个整体阀块。阀块对外接口包括:
接口标识 功能说明
P口 主供油口,连接泵出口
T口 总回油口,汇集所有回油管路
先导输出口 控制液控单向阀的开启
A口 连接油缸无杆腔
B口 连接油缸有杆腔
阀块内部元件配置
(1)主换向阀
选用三位四通电磁换向阀,中位机能需与原理图要求严格对应(本例采用反机能位)。一侧接P口供油,另一侧接回油,其左右位分别控制油缸的快下与快退。
(2)节流阀与速度调节
在换向阀与回油之间串联节流阀,通过调节开口大小控制慢进阶段的速度。节流阀前端引出一路先导油,用于控制插装阀的启闭。
(3)两位四通电磁换向阀
用于插装阀的先导控制,其一油口需用堵头封死。电磁铁得电时,先导油推动插装阀主阀芯,实现大流量通断。
(4)插装阀
采用溢流阀形式的插装阀,从节流阀前端取先导压力。插装阀回油端直接接T口,其余未用端口同样用堵头封堵。
(5)φ3.2节流阀与液控单向阀
在先导控制油路中串联小孔径节流阀,提供稳定的先导压力。液控单向阀确保执行机构在断电时可靠锁紧。
(6)远程调压溢流阀
独立于阀块之外,通过管路与先导口相连,实现操作台远程压力调节。
完成所有元件布置后,将阀块整体封装为子模型,便于后续整体调用与参数统一管理。
四、执行机构与补油系统
1. 双作用油缸
采用双作用缸模块,无杆腔接阀块A口,有杆腔接B口。两腔各装一个液控单向阀,其先导控制油来自阀块内部的YV5电磁阀,确保油缸在任意位置均可安全锁止。
2. 蓄能器补油
在有杆腔侧并联一个分离器式充气蓄能器,用于补偿系统泄漏或在快退动作时提供瞬时补充流量。初始容积设为1L(可在参数界面切换单位至"升"),实际使用中应根据油缸尺寸和系统流量重新计算。
3. 完整油路连接
阀块T口→油箱(回油总管)
远程调压阀→先导口(细管连接)
各回油支路汇集后统一回油箱,减少背压
至此,液压原理图已全部绘制完成,系统具备手动操作条件。
五、电气控制与自动程序
1. 电磁铁定义与动作表
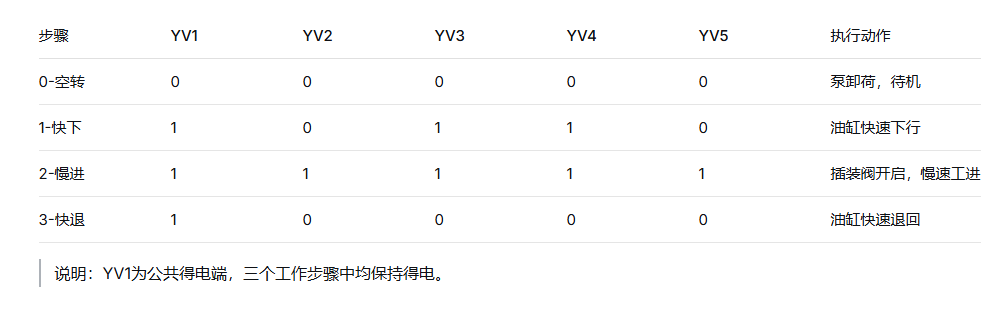
系统配置五个电磁铁(YV1~YV5),对应折弯机"快下→慢进→快退"三步工作循环:
2. 手动模式验证
首先采用拨动开关分别触发A1、A2、A3(对应三步),观察各阀芯切换与油缸动作是否与原理预期一致。验证无误后,进入自动控制设计阶段。
3. PLC梯形图程序设计
采用西门子风格梯形图,配合定时器实现顺序自动循环:
核心逻辑框架:
启动/急停回路:启动按钮(常开)与急停按钮(常闭)串联,控制总运行线圈Q0.0
三步定时互锁:
第一步(快下):20s定时器,完成后触发第二步,同时切断自身
第二步(慢进):5s定时器,完成后触发第三步,同时切断自身
第三步(快退):20s定时器,完成后回到待机状态
输出分配:Q0.1(快下信号)、Q0.2(慢进信号)、Q0.3(快退信号)
关键互锁说明:
每一步的启动回路中均串联其他两步的完成信号(常闭触点),确保同一时刻仅有一步处于激活状态,避免电磁铁冲突。
4. 输出信号与电磁铁关联
在JIC电气标准环境下,将PLC输出点(Q0.1/Q0.2/Q0.3)连接到三个中间继电器线圈,分别命名为"快下""慢进""回程"。各继电器触点按动作表与电磁铁线圈串联:
YV1:同时接入三个继电器的常开触点(三步均得电)
YV2:仅接入"慢进"继电器(第二步得电)
YV3:接入"快下"与"慢进"继电器(第一、二步得电)
YV4:同YV3
YV5:仅接入"慢进"继电器(第二步得电)
六、仿真运行与结果分析
启动与空转
按下"启动"按钮,泵启动但所有电磁铁均不得电,泵通过溢流阀卸荷,系统处于待机状态。
第一步·快下
PLC输出Q0.1,"快下"继电器吸合,YV1、YV3、YV4得电。主换向阀切至左位,油缸无杆腔进油,活塞快速下行。20s定时器开始计时(此值需根据实际油缸行程与泵流量重新标定)。
第二步·慢进
第一步计时到,Q0.1断开,Q0.2输出,"慢进"继电器吸合。全部电磁铁得电,插装阀开启,进油通道增加节流,活塞转为慢速工进。5s后进入第三步。
第三步·快退
第二步计时到,Q0.2断开,Q0.3输出,"回程"继电器吸合。仅YV1得电,主换向阀切至右位,有杆腔进油,活塞快速退回。20s后一个循环结束,系统自动进入下一循环。
急停保护
按下急停按钮,所有电磁铁瞬时失电,泵卸荷,油缸停止在当前位,确保设备和操作人员安全。
改进方向
仿真中发现,固定时间控制与实际行程可能存在偏差。工程实践中,建议在油缸行程两端安装接近开关或机械限位传感器,将位置信号反馈至PLC输入端替代定时器,实现更精确的行程控制。
七、总结与技术要点
本文完整呈现了液压折弯机从原理图到自动化仿真的全过程,涵盖以下关键技术要点:
液压元件的选型与协同装配方法
集成阀块的封装思路——将复杂管路转化为标准接口模块
手动验证与自动控制的平滑过渡
定时器+互锁逻辑在顺序控制中的应用
急停安全回路的标准化设计
该仿真模型可作为基础平台,进一步扩展为:
引入压力传感器实现闭环压力控制
增加HMI触摸屏实现参数在线修改
植入故障注入功能用于操作培训与诊断训练
液压仿真的核心价值在于"设计提前验证、问题提前暴露",用虚拟手段替代实物试错,显著降低开发周期与成本。希望本文能为从事液压系统设计的工程师提供可落地的参考。